|
Atrito em escala atômica foi observado por primeira vez com uma ponteira de tungstênio varrendo uma superfície de grafite. Viu-se que o processo de deslizamento da ponteira sobre a superfície não é em geral uniforme, mostrando um comportamento de stick-slip, isto é, "cola-desliza". Este movimento é um dos grandes fatores de desgaste das superfícies. O stick-slip pode ser irregular ou ter um comportamento periódico mas a força de atrito é sempre maior na parte estática, isto é quando as duas superfícies estão coladas. Quando a força restauradora do cantilever entortado se faz grande o suficiente para ultrapassar o atrito estático, a ponteira começa a deslizar sobre a superfície, em incrementos discretos. O deslizamento ocorre instantaneamente dentro da escala de tempo resolvida experimentalmente de 200 ms, enquanto que, entre um deslizamento e outro, a ponteira se move solidária com a superfície. No caso da ponteira de tungstênio sobre grafite foi observado que os deslizamentos mostram a mesma periodicidade espacial que a superfície de grafite, levando à conclusão de que a estrutura superficial atômica influencia as propriedades de atrito da interface ponteira-amostra.
Observações similares foram feitas em mica e viu-se que a força de atrito varia com a periodicidade da camada hexagonal das unidades de SiO4. Os fenômenos de stick-slip foram também estudados em simulações moleculares dinâmicas de um sistema ponteira-substrato do mesmo material (silício), varrido um contra outro em condições de força constante.
O coeficiente de atrito microscópico medido, entre a ponteira de tungstênio e a amostra de grafite é da ordem de 0,01 e aumenta pouco quando se aumenta a força de carga. Este comportamento, que tem uma relação não linear entre a força de atrito e a de carga, foi explicado dentro da teoria de primeiros princípios para atrito em escala atômica, em 1990, por Zhong e Tománek1.
Por outro lado, estudos teóricos recentes levam à conclusão de que, para uma dada força de carga, o coeficiente de atrito e, portanto, também a força de atrito, dependem fortemente do potencial de interação entre os dois materiais em contato e, situação ainda mais crítica, dependem da constante intrínseca k de mola do cantilever. A mola efetiva deve ser suficientemente macia para que não aconteça atrito por baixo de um valor crítico kcrit para uma dada força de carga. Assim, a força de atrito medida depende dos parâmetros de construção do equipamento de LFM. Entretanto, para uma dada constante de mola, a força de atrito é nula, a menos que se exerça um mínimo de força de carga.
A figura 25 mostra um sistema básico de duas superfícies em contato e o circuito mecânico equivalente. É importante salientar a diferença entre F e F0 , pois a força detectada é F, e não a verdadeira força de atrito F0. Elas estão acopladas de forma tal que dependem da construção mecânica do sistema como, por exemplo, as rodas de um carro, que estão ligadas ao motor por um eixo. Na parte de cima da figura, o acoplamento se faz via o material que suporta a superfície superior, o que pode ser assimilado a uma mola de massa M e constante K, como se vê na parte inferior. A força F0 é gerada entre as superfícies, mas é medida em outro lugar, como sendo F=(x-x0)K.
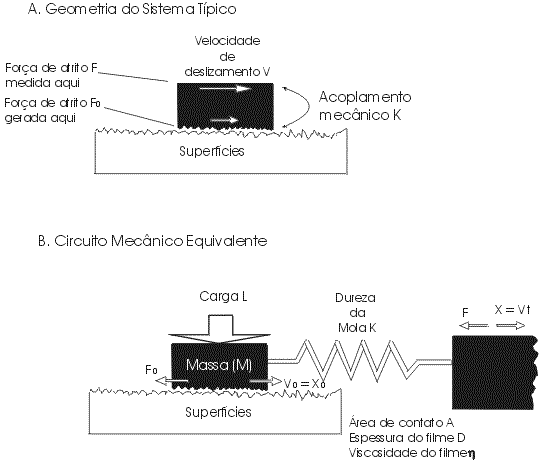
Figura 25: Esquema de duas superfícies se atritando.
O processo de stick-slip é da maior importância em tribologia pois, como já dissemos, ele é o principal responsável por danos e desgaste em partes móveis. Este processo é mais comum do que se pensa e a sua manifestação de maior destaque é a sonora com, por exemplo, nas cordas de um violino, numa porta barulhenta ou mesmo num terremoto.
Na parte 1 da figura 26, vemos o modelo tradicional para este processo2 e que vale para materiais cuja dureza elástica não é muito grande. Deslizamentos rápidos podem acontecer sempre que uma aspereza em uma das superfícies passa pelo topo de uma aspereza sobre a outra superfície.
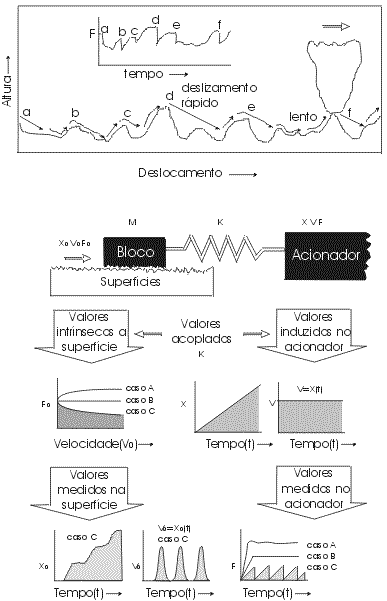
Figura 26: Forças de atrito real (F0) e medida (F) e suas dependências com a velocidade V0 na superfície.
Como se mostra na figura, o comprimento do slip depende da altura da aspereza e de sua inclinação, da velocidade do deslizamento e da condescendência elástica das superfícies. Em todos os casos de movimento stick-slip, a velocidade V de varredura pode ser constante, mas o movimento resultante nas superfícies dado pela velocidade V0, pode apresentar grandes deslizamentos, como se mostra no gráfico interior da figura anterior. Este tipo de stick-slip leva apenas a flutuações do tipo ruído, provenientes de imperfeições nas superfícies e não de interação intrínseca entre as duas superfícies. Na realidade, em nível atômico, as corrugações (atômicas) das superfícies podem dar como resultado um movimento periódico de stick-slip que pode ser medido por AFM como já foi visto quando discutimos a resolução atômica.
O segundo mecanismo, também clássico (ou tradicional) está representado na parte inferior da figura 26. Ao contrário do anterior, o atrito depende da velocidade. Na figura, mostra-se o deslocamento x0 da superfície, a uma velocidade V0=dx0/dt, onde há uma força de atrito F medida em função do tempo t, para superfícies cuja força real de atrito é F0, em geral função de x0, V0 e t. No exemplo, a força de atrito real F0 cresce monotonamente (A), permanece constante (B) ou decresce (C), em função de V0. Somente quando F0(V0) tem uma inclinação negativa (caso C), o movimento resultante é do tipo stick-slip, caracterizado por movimentos muito diferentes.
Este último é o tipo de stick-slip mais estudado e, até pouco tempo atrás, era considerado o único mecanismo intrínseco. Se a força de atrito decresce com o aumento da velocidade de deslizamento, a força Fs – necessária para iniciar o movimento – será maior que a força Fk necessária para manter o movimento. Tal situação é o caso C da figura, onde a força de atrito intrínseca F0 diminui com o aumento da velocidade de deslizamento V0. Como resultado disto, a superfície que desliza (bloco M), o faz numa forma periódica, onde, a cada ciclo, uma rápida aceleração é seguida de uma rápida desaceleração (curvas para x0 e V0 na figura). Quando a varredura continua a uma velocidade constante V, as superfícies continuam se movendo em forma periódica, com paradas e recomeços bruscos, cujas freqüência e amplitude dependem não só da função F0(V0) mas também da dureza K, da massa M da parte em movimento e das condições iniciais em t=0. Mais precisamente, o movimento entre as superfícies pode ser determinado resolvendo a seguinte equação diferencial:
M ¶2x0/¶t2 = Fs = F0-F = F0 - (x0-x)K
ou M ¶2x0/¶t2 + (x0-x)K - F0 = 0 ,
onde F0=F0(x0,¶x0/¶t,t) é a força de atrito intrínseca, real, na junção das superfícies, F é a força, medível, aplicada externamente sobre a mola e Fs=(F0-F) é a força sobre a massa M. Para resolver a equação, devemos também conhecer as condições iniciais em t=0 e as estacionárias a um tempo t finito. Por exemplo, neste sistema, x=0 para t<0, x=Vt para t>0, com V=cte. (poderia também ser F=cte, ou quaisquer outras condições, dependendo do sistema).
Um modelo de stick-slip mais recente é o mostrado na próxima figura 27 e apareceu como resultado de simulações computacionais3. Quando o atrito acontece entre filmes finos, eles se comportam como se sofressem uma transição de fase de primeira ordem entre estados tipo sólido (estático) e tipo líquido (dinâmico) durante o deslizamento.
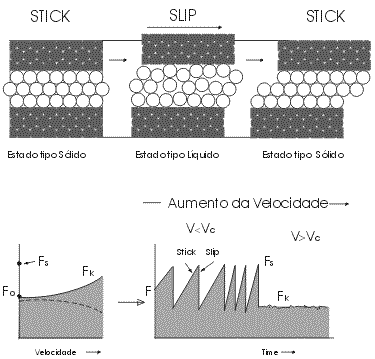
Figura 27: Modelo de transição de fase.
Pesquisadores sugerem que tal processo é responsável pelo comportamento stick-slip de líquidos isotrópicos entre duas superfícies cristalinas sólidas. Assim, o stick-slip apareceria como resultado de uma mudança brusca nas propriedades de fluidez de um filme numa transição, em vez de causado por mudanças graduais ou contínuas que ocorrem segundo a teoria clássica.
Na figura 27, vemos o modelo de "transição de fase", no qual um filme fino de líquido "gela" e "derrete" alternativamente. Este filme é representado por moléculas esféricas confinadas entre duas superfícies cristalinas sólidas. A diferença entre este e o modelo tradicional é que aqui supõe-se que a força de atrito intrínseca F0 muda abruptamente na transição, em vez de continuamente. Temos uma força de atrito "estática" Fs e uma "cinética" Fk . O stick-slip resultante é então diferente. Por exemplo: os picos são mais pontudos e o stick-slip pode desaparecer a uma certa velocidade crítica Vc , a partir da qual o movimento continua normalmente. Este tipo de atrito é observado, em geral, entre superfícies suaves, na presença de líquidos lubrificantes.
Resumindo, temos três modelos básicos de atrito onde aparece stick-slip (e que se aplicam inclusive em modelos de terremotos, avalanches de areia, etc.):
Mecanismo para superfícies rugosas: o stick-slip é irregular e errático e vale para o caso em que a dureza elástica do sistema não é muito grande. A amplitude do deslizamento diminui com a velocidade V e a freqüência do stick-slip aumenta com ela.
Mecanismo de atrito dependente da velocidade: o stick-slip é regular e periódico e depende da velocidade de varredura. A amplitude e a freqüência do deslizamento são variáveis mas não há velocidade crítica. Neste modelo o stick-slip continua indefinidamente a qualquer velocidade de deslizamento.
Mecanismo de transições de fase: o stick-slip é regular e periódico, a amplitude do deslizamento independe de V, até que V=Vc e a sua freqüência cresce com V, até que V=Vc. Para uma velocidade de varredura maior que a velocidade crítica, o stick-slip desaparece bruscamente e o movimento continua numa forma suave. Esta velocidade crítica é característica apenas deste modelo e o mecanismo aparece no atrito entre superfícies suaves, em geral na presença de um lubrificante.
1. Zhong, W. and Tománek, D. Phys.Rev.Lett.64, 3054, 1990.
2. Rabinowicz,E. Friction and Wear of Materials; J. Wiley: NY, London, 1965; ch.4.
3. Gee,ML.; McGuiggan,P.M.; Israelachvili,J.N.; Homola,A.M. J.Chem.Phys. 93,1895, 1990.
Thompson,P.A.; Robbins,M.O. Science 250,792, 1990.
Robbins,M.O.; Thompson, P.A. Science 253,916, 1991.

